






東京工業大学附属科学技術高等学校 / 機械分野
水陸両用車の製作
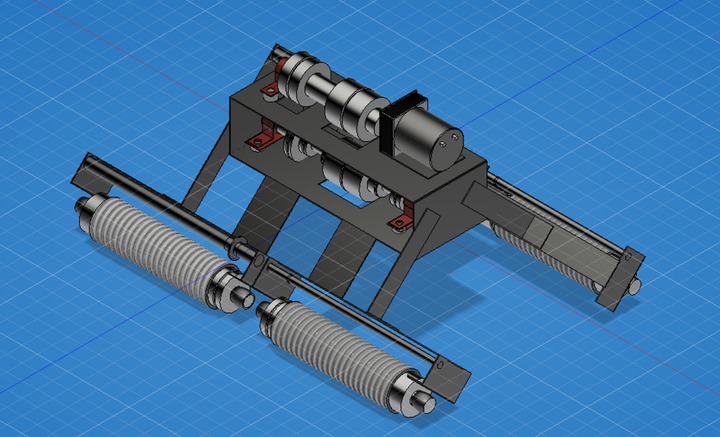
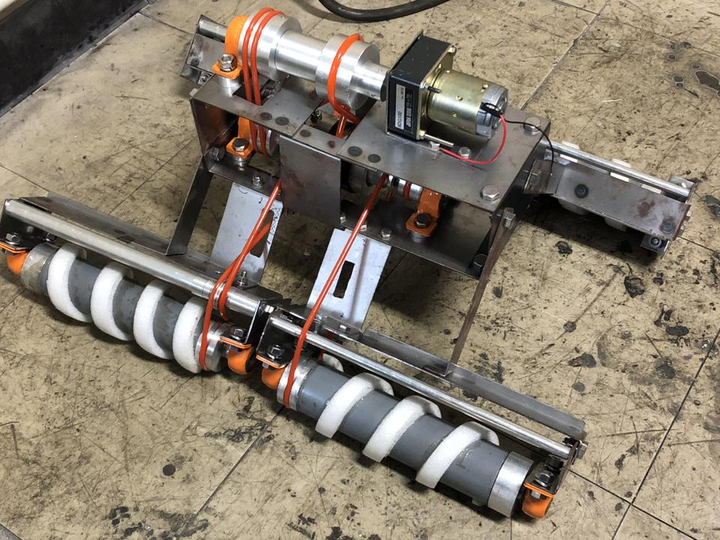
卒業研究にて,水陸両用車を設計・製作した. アルキメディアンスクリューを駆動輪に採用することで,土・雪・水といった不整地での走破性を実現.「4M:Mono Motor Moving Mechanism」を導入.モーターの正転・逆転のみで「前進」と「その場回転」を行う特許技術を活用.この仕組みにより,プログラムおよび回路を簡素化し,多様な環境下での動作が可能となった.
Business social network with 4.5M professionals


私は将来的にEduTechの発展を支える取り組みに貢献し,教育の可能性を広げたいと考えている.また,新規事業を立ち上げる力を身につけ,教育分野におけるDX化のアイデアをさらに磨き上げたい.特に,個々の学習者の特性に応じたパーソナライズド学習環境の実現に興味がある.これまで,豪雨災害時の時空間人口予測モデルの開発や,音響と電波を用いたロボット開発に
大学院にて豪雨災害時の時空間人口予測モデルを作成している.災害発生後の72時間を最大限有効活用することが求められる中,救助隊は手探りで救助活動を行なっているのが現状である.私の研究では豪雨災害発生後72時間分の人口分布データの提供を目標としている.既存の方法として,モバイル空間統計というDOCOMOの携帯電話を基にした人口統計があるが,豪雨災害時は
学部時代では機械・情報・電気を広く学んだ.
減災に興味があり,ロボットの拡張可能性が無限大にある点に惹かれていた.
東京工業大学附属科学技術高等学校 / 機械分野
卒業研究にて,水陸両用車を設計・製作した. アルキメディアンスクリューを駆動輪に採用することで,土・雪・水といった不整地での走破性を実現.「4M:Mono Motor Moving Mechanism」を導入.モーターの正転・逆転のみで「前進」と「その場回転」を行う特許技術を活用.この仕組みにより,プログラムおよび回路を簡素化し,多様な環境下での動作が可能となった.