Business social network with 90K professionals

株式会社Limer's members

浜藤正輝
GoogleおよびWoven by Toyotaにて二足歩行ロボットや自動搬送ロボット開発に従事 PALTACにて物流マテハンの開発から倉庫全体の設計上げを経験 DARPA Robotics challenge、つくばチャレンジなど多くのロボット大会で優勝
株式会社Limer's members
Selectable

浜藤正輝
GoogleおよびWoven by Toyotaにて二足歩行ロボットや自動搬送ロボット開発に従事
PALTACにて物流マテハンの開発から倉庫全体の設計上げを経験
DARPA Robotics challenge、つくばチャレンジなど多くのロボット大会で優勝
Job Description
What we do
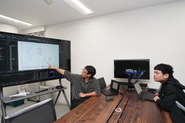
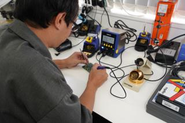
Limerは、メカ・電気・制御・ソフトウェアまで、ロボットを構成する技術を社内で一貫して開発するロボティクススタートアップです。
私たちが挑戦しているのは、Physical AIの時代を支える「身体」をつくることです。
AIが現実世界を認識し、判断し、物理的に働きかける時代が始まっています。しかし、どれだけ高度な知能があっても、それを載せ、実際の環境で動き続ける身体がなければ、現場で価値を生み出すことはできません。
ロボットが現場で価値を出せるかどうかは、アルゴリズムの性能だけでは決まりません。
外乱や負荷にさらされ続ける環境に耐えるメカトロニクス設計。
量産を見据えた部品選定や公差設計、BOMマネジメント。
試作・設計検証・量産検証を最後まで回し切る開発プロセス。
そして、導入後も長く使われ続けるための信頼性と保守性。
そのどれか一つでも欠ければ、ロボットを実際の現場で使われるプロダクトとして成立させることはできません。
Limerは、ハードウェアからソフトウェアまでを一つのロボットシステムとして捉え、そのすべてを成立させることに取り組んでいます。
現在は、産業用AGV、建設現場向けの自動化装置を中心に開発し、そこで培ってきた技術をベースに、二足・四足歩行ロボットをはじめとする次世代ロボティクスへの展開を見据えています。
・産業用AGV
SLAMを用いた自律走行AGVを開発しています。
軽搬送向けの機体から10トンクラスの重量物搬送まで、用途に応じた複数のモデルを開発し、工場内物流の自動化に取り組んでいます。
自己位置推定、経路計画、周辺環境認識、機体制御などのソフトウェアだけでなく、機構・電気・制御まで含めてロボット全体を自社でつくり込んでいます。
・建設現場向けの自動化装置
建設現場のオペレーションに合わせた自動化装置を開発しています。
既存の設備や作業工程、人との動線など、現場ごとに異なる条件を踏まえながら、企画・機構設計・電気設計・制御・ソフトウェア・試作・現場導入まで一貫して取り組んでいます。
・二足・四足歩行ロボットをはじめとする次世代ロボティクス
さらに現在、AGVや自動化装置の開発で培ってきた自律移動・メカトロニクス・ロボット制御の技術を発展させ、二足・四足歩行ロボットを見据えた技術開発を進めています。
QDDアクチュエータや脚機構、電気回路、ファームウェア、ロボット制御など、歩行ロボットを構成する要素技術を社内で立ち上げ、建設・産業現場など、車輪型ロボットでは対応が難しい環境への展開を目指しています。
研究や実証実験だけで終わるのではなく、実際の現場で長時間稼働し、仕事を担い続けられるロボットをつくること。それがLimerのものづくりです。
What we do
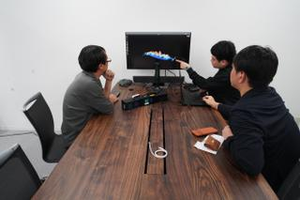
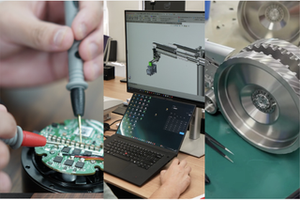
Limerは、メカ・電気・制御・ソフトウェアまで、ロボットを構成する技術を社内で一貫して開発するロボティクススタートアップです。
私たちが挑戦しているのは、Physical AIの時代を支える「身体」をつくることです。
AIが現実世界を認識し、判断し、物理的に働きかける時代が始まっています。しかし、どれだけ高度な知能があっても、それを載せ、実際の環境で動き続ける身体がなければ、現場で価値を生み出すことはできません。
ロボットが現場で価値を出せるかどうかは、アルゴリズムの性能だけでは決まりません。
外乱や負荷にさらされ続ける環境に耐えるメカトロニクス設計。
量産を見据えた部品選定や公差設計、BOMマネジメント。
試作・設計検証・量産検証を最後まで回し切る開発プロセス。
そして、導入後も長く使われ続けるための信頼性と保守性。
そのどれか一つでも欠ければ、ロボットを実際の現場で使われるプロダクトとして成立させることはできません。
Limerは、ハードウェアからソフトウェアまでを一つのロボットシステムとして捉え、そのすべてを成立させることに取り組んでいます。
現在は、産業用AGV、建設現場向けの自動化装置を中心に開発し、そこで培ってきた技術をベースに、二足・四足歩行ロボットをはじめとする次世代ロボティクスへの展開を見据えています。
・産業用AGV
SLAMを用いた自律走行AGVを開発しています。
軽搬送向けの機体から10トンクラスの重量物搬送まで、用途に応じた複数のモデルを開発し、工場内物流の自動化に取り組んでいます。
自己位置推定、経路計画、周辺環境認識、機体制御などのソフトウェアだけでなく、機構・電気・制御まで含めてロボット全体を自社でつくり込んでいます。
・建設現場向けの自動化装置
建設現場のオペレーションに合わせた自動化装置を開発しています。
既存の設備や作業工程、人との動線など、現場ごとに異なる条件を踏まえながら、企画・機構設計・電気設計・制御・ソフトウェア・試作・現場導入まで一貫して取り組んでいます。
・二足・四足歩行ロボットをはじめとする次世代ロボティクス
さらに現在、AGVや自動化装置の開発で培ってきた自律移動・メカトロニクス・ロボット制御の技術を発展させ、二足・四足歩行ロボットを見据えた技術開発を進めています。
QDDアクチュエータや脚機構、電気回路、ファームウェア、ロボット制御など、歩行ロボットを構成する要素技術を社内で立ち上げ、建設・産業現場など、車輪型ロボットでは対応が難しい環境への展開を目指しています。
研究や実証実験だけで終わるのではなく、実際の現場で長時間稼働し、仕事を担い続けられるロボットをつくること。それがLimerのものづくりです。
Why we do
製造業も、建設業も、物流も、人手が足りません。
働き手が減り、熟練者が引退していく一方で、社会を支える現場を止めることはできません。
この課題に対して、ロボットが担える役割はこれからさらに大きくなると私たちは考えています。
ただし、現場が必要としているのは、デモで華麗に動くロボットではありません。
毎日稼働できること。
壊れたときに原因を特定し、修理できること。
導入可能な価格でつくれること。
そして、導入した後も使われ続けること。
ロボット業界には目を引く試作機や研究成果が数多くあります。一方で、それを量産可能な製品へ落とし込み、実際の現場で継続して使われるところまで到達するには、もう一段異なる技術と経験が必要です。
メカ、電気、制御、ソフトウェアの各技術を成立させるだけでなく、それらを一つの製品として統合すること。
部品の入手性や加工性、組立性、保守性まで考えながら設計すること。
試作と評価を繰り返し、量産立ち上げ、現場導入までつなげること。
「動くロボット」と「現場で使われ続けるロボット」のあいだには、大きな溝があります。
Limerは、その溝を越えるために、メカ・電気・制御・ソフトウェアの技術を社内に持ち、企画から設計・試作、量産立ち上げ、現場導入までを自分たちでつないでいます。
日本には、世界に誇れる製造業の基盤があります。
高品質な部品、加工技術、製造設備、品質管理。
その土壌の上に、現場から生まれ、量産され、長く使われ続けるロボットを積み上げていきたい。
人が足りない現場に、動き続けるロボットを届ける。
それがLimerの使命です。
How we do
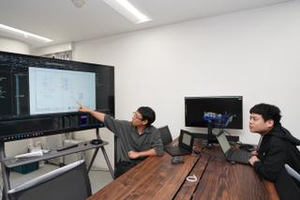
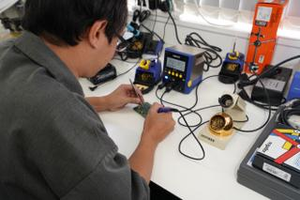
動くロボットで語る。
それがLimerの開発スタイルです。
大切にしていることは、大きく三つあります。
・実機をすぐ触る
大きな装置であっても、まずはモックや試作機をつくり、目の前で試せる状態に持っていきます。
CADやシミュレーション、回路図、コードの中だけでは分からないことがあります。
実際に組み立て、電源を入れ、動かし、荷重をかけることで初めて見える課題があります。
問題が起きれば、その場で現象を確認し、原因を切り分け、次の設計へ反映します。
・量産を前提に設計する
部品点数、公差、加工方法、組立性、歩留まり、入手性、保守性。
試作機を一台成立させるだけでなく、その先に複数台を安定してつくり、現場で使い続けられる状態を見据えて設計します。
「作れる」だけではなく、「作り続けられる」「使い続けられる」ロボットにすることを重視しています。
・現場に出る
AGVは工場で、自動化装置は建設現場で動きます。
実際の環境では、床面、粉塵、振動、温度、通信環境、人や設備との動線など、設計時には見えなかった条件が現れます。
そこでロボットがどう動いたのかを自分たちの目で確認し、次に何を設計すべきかを判断します。
Limerでは、職種の境界を越えて議論します。
メカエンジニアが制御について意見を出し、ファームウェアエンジニアが回路について議論し、ソフトウェアエンジニアがセンサやアクチュエータの仕様決定に関わる。
それぞれが自分の専門性を持ちながら、ロボット全体として何が最適なのかを考えることを大切にしています。
少人数の組織だからこそ、一人ひとりが設計や技術選定に与える影響も大きくなります。
年次や職種に関係なく、自分で考え、手を動かし、提案したことを実際のロボットに反映できる環境です。
これからのロボットを、自分たちの手で形にしていく。
そんな開発を一緒に進められる方を探しています。
As a new team member
Limerは、メカ・電気・制御・ソフトウェアまで、ロボットを構成する技術を社内で一貫して開発するロボティクススタートアップです。
センサで現実世界を認識し、ソフトウェアで判断し、アクチュエータを通じて物理世界へ働きかける。そうしたPhysical AIの実装を、自律移動ロボットや次世代ロボティクスの開発を通じて進めています。
現在は産業用AGVや建設現場向けの自動化装置を中心に、東証プライム上場企業をはじめとするお客様向けのロボット開発を手掛けています。設計したものを試作して終わるのではなく、実際の現場で長時間稼働するところまでを見据えて、ハードウェアからソフトウェアまで自社でつくり込んでいます。
さらに、これまで培ってきたロボット開発の技術を発展させ、二足・四足歩行ロボットをはじめとする次世代ロボティクスを見据えた技術開発にも取り組んでいます。
■ポジション概要
今回募集するのは、ロボットの「関節」を動かすQDD(Quasi-Direct Drive)アクチュエータのファームウェア開発を担うポジションです。
モーターを高速に制御し、電流・位置・速度を狙いどおりに追従させる。さらに、キャリブレーションや異常時の保護まで含めて、一つのアクチュエータとして成立させる。その中核となるファームウェアの開発に関わっていただきます。
QDDアクチュエータのファームウェアは現在ゼロから立ち上げているフェーズです。
制御方式やアーキテクチャの選定を含め、設計方針そのものを決めるところから携わっていただきます。
■主な業務内容
・QDDアクチュエータのファームウェア設計・開発(二足・四足歩行ロボット等への展開を見据えた開発)
・BLDCモーターのリアルタイム制御、電流・位置・速度制御の設計
・エンコーダ、電流センサ等のキャリブレーション処理の設計
・過電流・過熱・通信異常等に対する保護・故障診断機能の設計
・ロボット上位コントローラーとの通信仕様の策定・実装
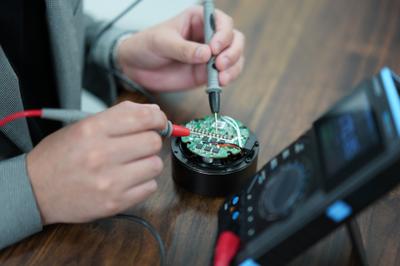
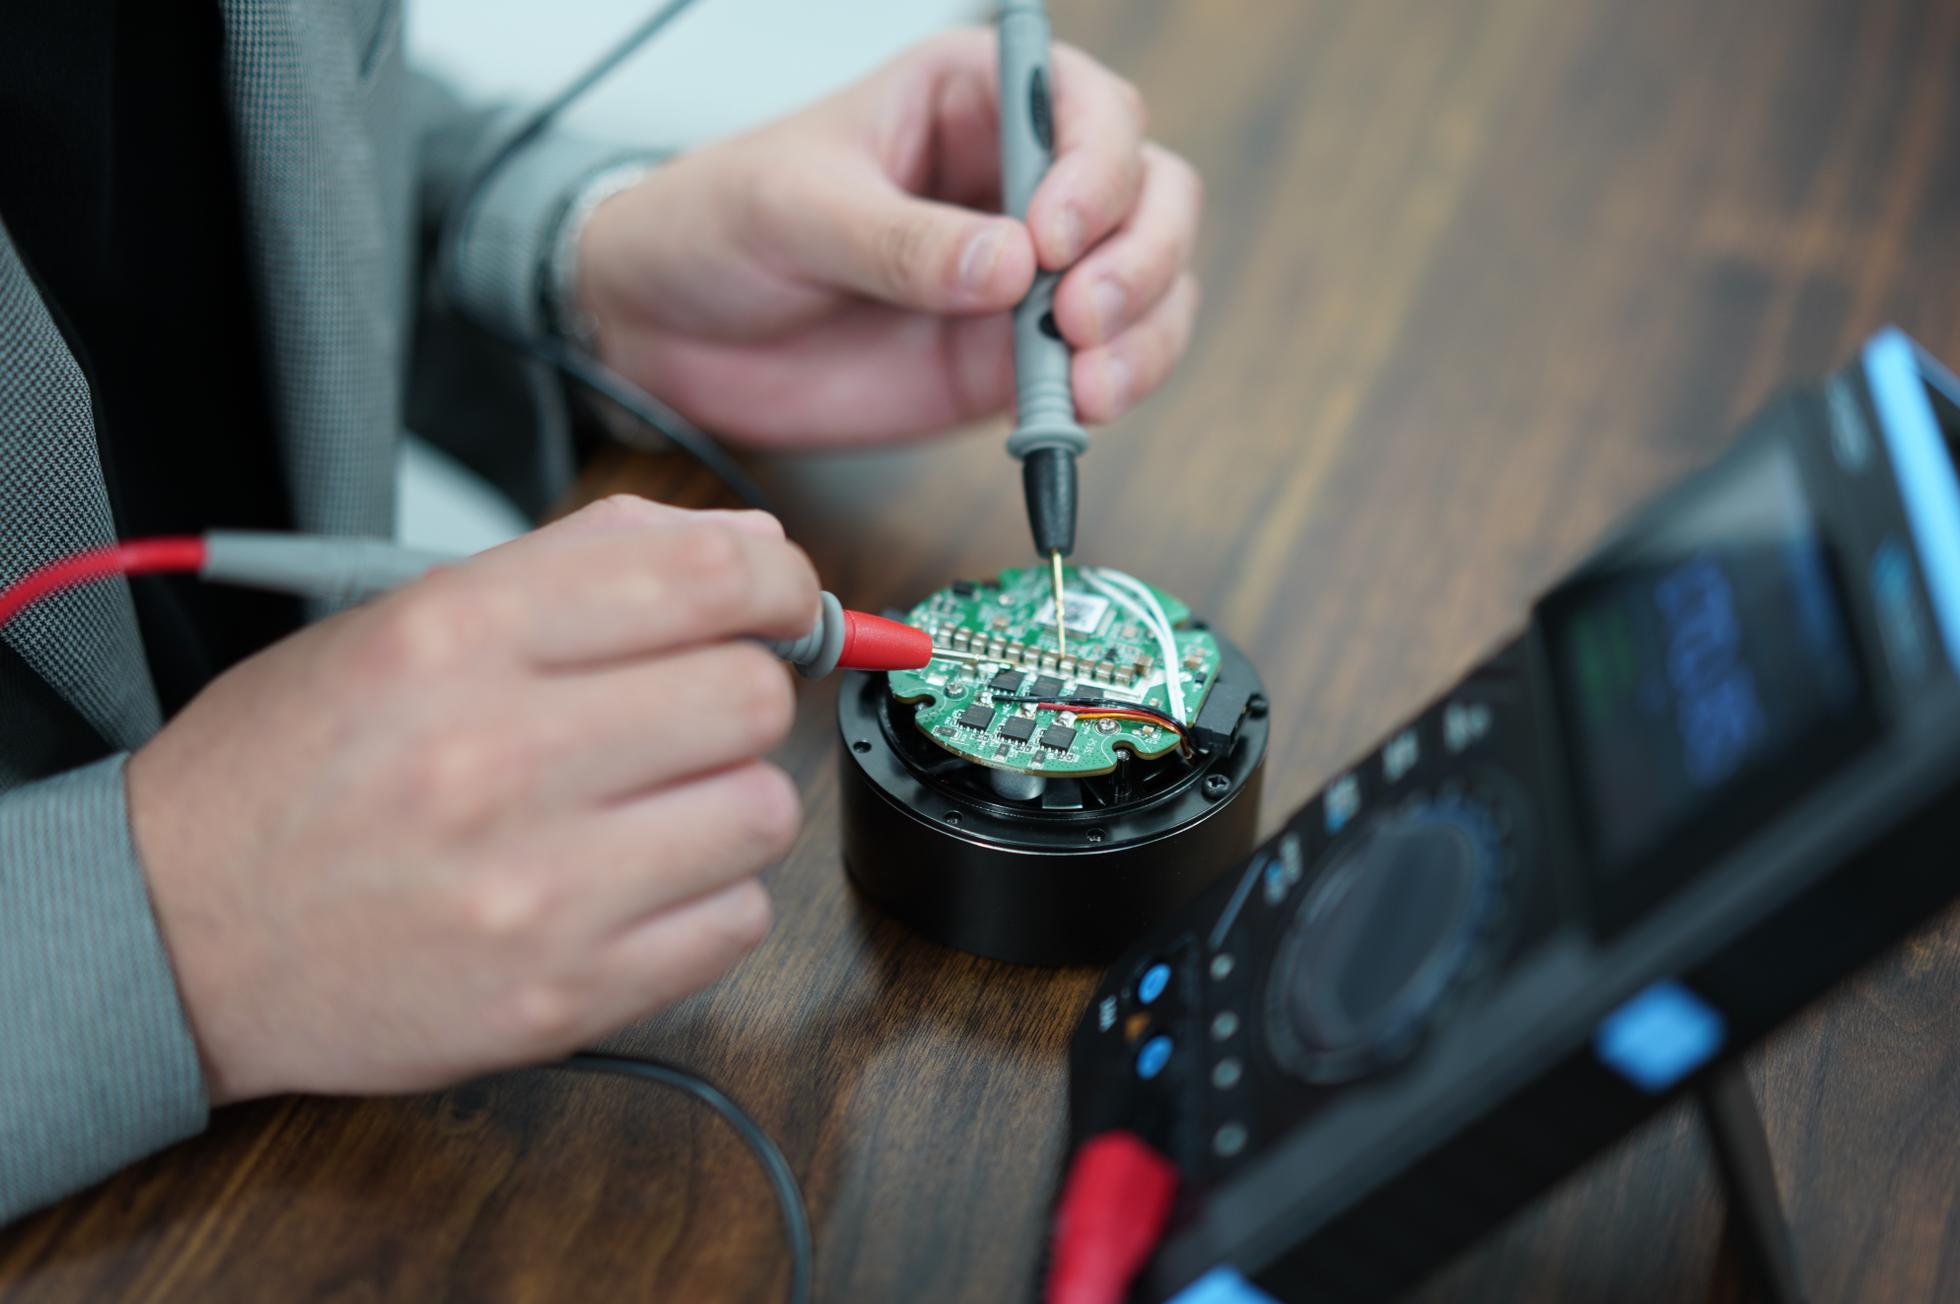
・実機評価、波形測定、制御パラメータのチューニング
ファームウェアの実装だけで完結する仕事ではありません。実際にモーターを回し、波形や電流、応答を計測し、想定どおりに動作しない原因を切り分け、制御だけでなく回路や機構も含めて設計をブラッシュアップしていく。実装・計測・検証・改善のサイクルを、自ら回していただきます。
回路設計・機構設計の担当者が同じ拠点におり、領域をまたいだ検証や仕様調整をその場で進められる体制です。
■開発環境
マイコン:STM32
言語:C / C++(デバッグではPythonも使用)
バージョン管理:Git / GitHub
電子回路CAD:KiCad(エレキ担当と共通)
コミュニケーション:Slack
AI開発支援:Claude / Claude Code
■必須スキル・経験
・CまたはC++を用いた組込みマイコン開発の経験(3年以上を目安)
・電気回路図を見て動作を理解できること
・計測器を使い、自発的に事象の切り分けができること
・Git等を用いたチーム開発・バージョン管理の経験
・日本語で仕様や設計意図のやり取りができること
経験年数はあくまで目安です。ロボットやモーター制御の実務経験も必須ではありません。
産業機器・車載・家電など、他分野で培った組込み開発の経験をベースに、ロボット・制御領域へ広げていきたい方も歓迎しています。
実際に手を動かしてきた経験があれば、ぜひ一度ご相談ください。
■歓迎スキル・経験
・BLDC/PMSMモーター制御の経験(FOC/ベクトル制御、電流・速度・位置制御、トルク制御、インピーダンス制御など)
・STM32等を用いた、ADC・タイマ・DMAなどを組み合わせたリアルタイム制御の実装経験
・CANなどの通信機能の実装経験
・電子回路・基板の設計や製作経験(業務外の個人開発でも構いません)
・OTAやファームウェア更新機能の実装経験
・RTOSを用いた組込みシステムの設計・開発経験
・組込みLinux環境でのソフトウェア開発経験
・制御工学の基礎知識(大学・研究室レベルでも可)
・各種ロボコンへの出場経験
■こんな方と働きたいです
コードを書くだけでなく、実機が狙いどおりに動くところまで自分で持っていきたい方
現象を切り分けて、原因にたどり着くまで粘れる方
ロボットの関節が自分の書いたコードで動く、その手応えに惹かれる方
仕様が固まりきっていない段階から、一緒に決めていくことを面白がれる方
制御・回路・機構の境界に踏み込んで、ロボット全体として動かすことを考えられる方
0 recommendations
Highlighted stories
0 recommendations
Company info


東京都港区虎ノ門4-1-14 神谷町プラザビル5F