前回は、太陽光発電所の現場画像から「作業につながる雑草候補」を抽出するところについて書きました。
ただ、雑草候補を見つけられたとしても、それだけで草刈り作業に使えるわけではありません。
現場では、太陽光パネル、支柱、通路、段差、ロボットや作業者が入るべきではない場所が同じ画像の中に存在します。
そのため次に必要になるのは、検出した雑草候補をそのまま作業指示にすることではなく、
「どこは作業対象になり得るのか」
「どこは近づかない方がよいのか」
「どこは今すぐではなく監視でよいのか」
という形に整理することでした。
今回は、雑草候補と太陽光パネル周辺の no-go 領域を組み合わせ、作業候補へ近づけていく部分について書きたいと思います。
検出結果は、そのまま作業指示ではない
この開発で最初に意識したのは、画像解析の結果を過信しすぎないことです。
画像上で植生らしい領域を見つけることができても、それはまだ「そこを刈るべき」という意味ではありません。
例えば、草が太陽光パネルのすぐ近くにある場合、作業上は重要な場所かもしれません。
一方で、ロボットや作業者が安易に近づくべきではない場所でもあります。
逆に、画像上では小さな雑草候補に見えても、通路やパネル間の空間に関係していれば、巡回時に確認すべき候補になることがあります。
つまり、検出結果を現場で使うためには、
「雑草がある」
という情報を、
「作業してよい可能性がある場所」
「注意して扱うべき場所」
「監視に留める場所」
へ変換する必要があります。
ここから、単なる画像認識ではなく、現場の制約を含めた判断の問題になっていきます。
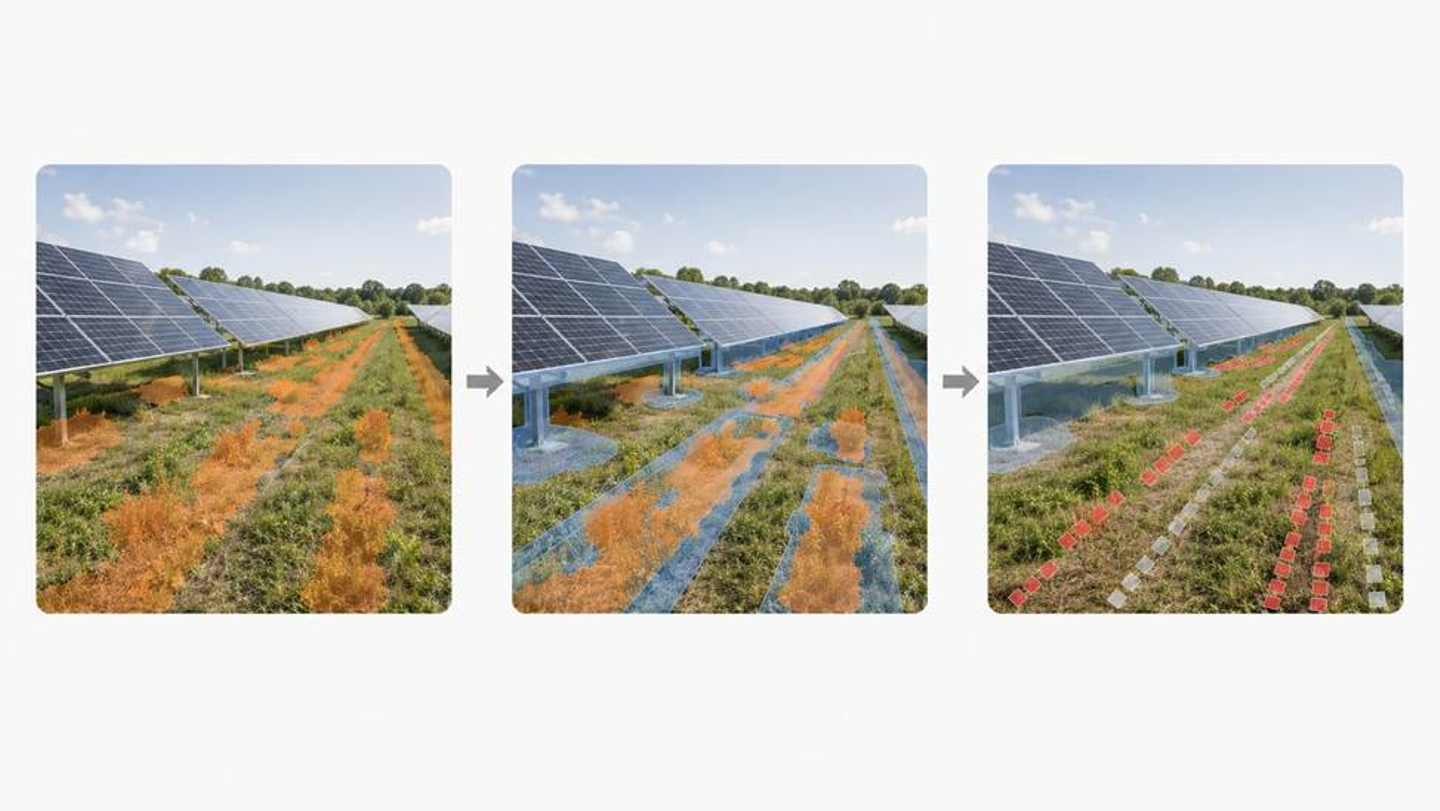
検出結果を、そのまま作業指示にせず、現場制約を含めた候補へ変換する
パネル no-go 領域を重ねると、問題の見え方が変わる
太陽光発電所では、パネルそのものやその周辺は重要な制約になります。
雑草候補だけを見ると、「このあたりを刈ればよい」と見える場所でも、パネル no-go 領域を重ねると、実際には作業できる幅が非常に狭かったり、そもそも作業対象にすべきではなかったりします。
この段階で重要なのは、雑草候補と no-go 領域を別々に見るのではなく、同じ空間の中で重ねて理解することです。
そうすると、問題は次のように変わります。
「雑草はどこにあるか」ではなく、
「パネルを避けながら、安全に確認・作業できる候補はどこか」。
この見方に変えることで、出力の意味も少し変わります。
ただ赤く塗った領域を出すのではなく、現場の人が見たときに「ここは作業候補」「ここは監視」「ここは入らない」と理解できる情報に近づける必要があります。
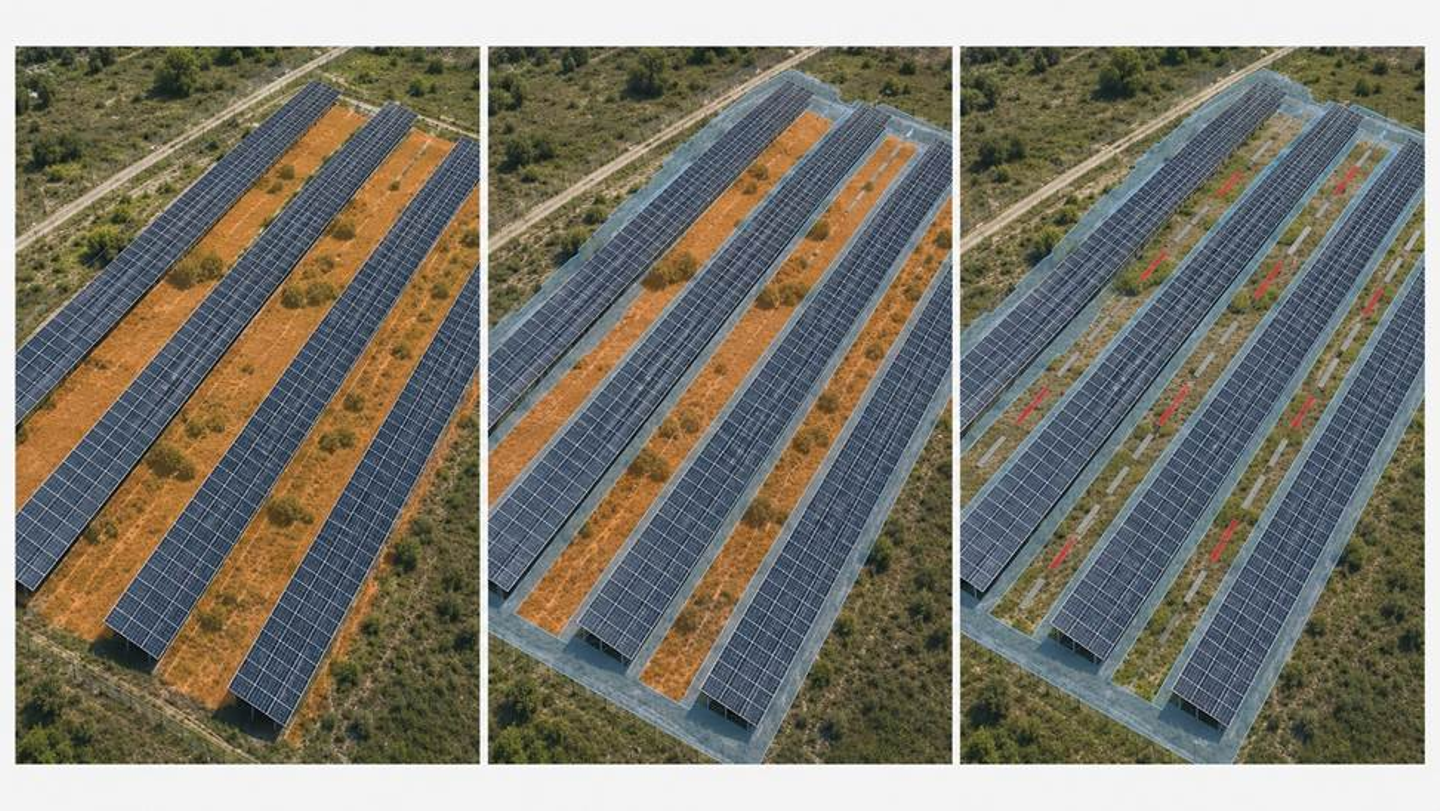
雑草候補と no-go 領域を同じ画面で見ると、作業できる場所と避けるべき場所の境界が見えやすくなる
レーン単位で見ることで、現場作業に近づける
次に考えたのは、作業候補をどの単位で扱うかです。
太陽光発電所では、パネルが列状に並んでいることが多く、パネル間の空間が実際の確認・作業の単位になりやすいです。
そこで、画像全体を一つの大きな領域として見るのではなく、パネル列の間にあるレーン単位で雑草候補やリスクを整理する方が、現場感に近いと考えました。
ただし、ここにも難しさがあります。
見た目にはパネルの間に空間があるように見えても、画像の角度や影、パネルの重なり方によって、実際にはロボットが通れるほどの空間ではない場合があります。
このため、単にパネル列の中心線だけを見てレーンを作ると、不自然に長い線や、実際には通れない場所を作業候補として出してしまうことがあります。
開発中に特に気をつけたのは、見た目のきれいな route を無理に描かないことでした。
外から見ると、線が引かれている方が進んでいるように見えます。
しかし、その線が実際の作業空間を表していなければ、むしろ誤解につながります。
そのため、レーンを作るときには、上下のパネル列の間に本当に空隙があるか、作業帯がパネル側へ過度にかぶっていないか、外側へ不自然に伸びていないかを確認するようにしました。
この調整によって、作業候補は少し保守的になります。
しかし、現場で使う情報としては、その保守性が重要だと感じています。
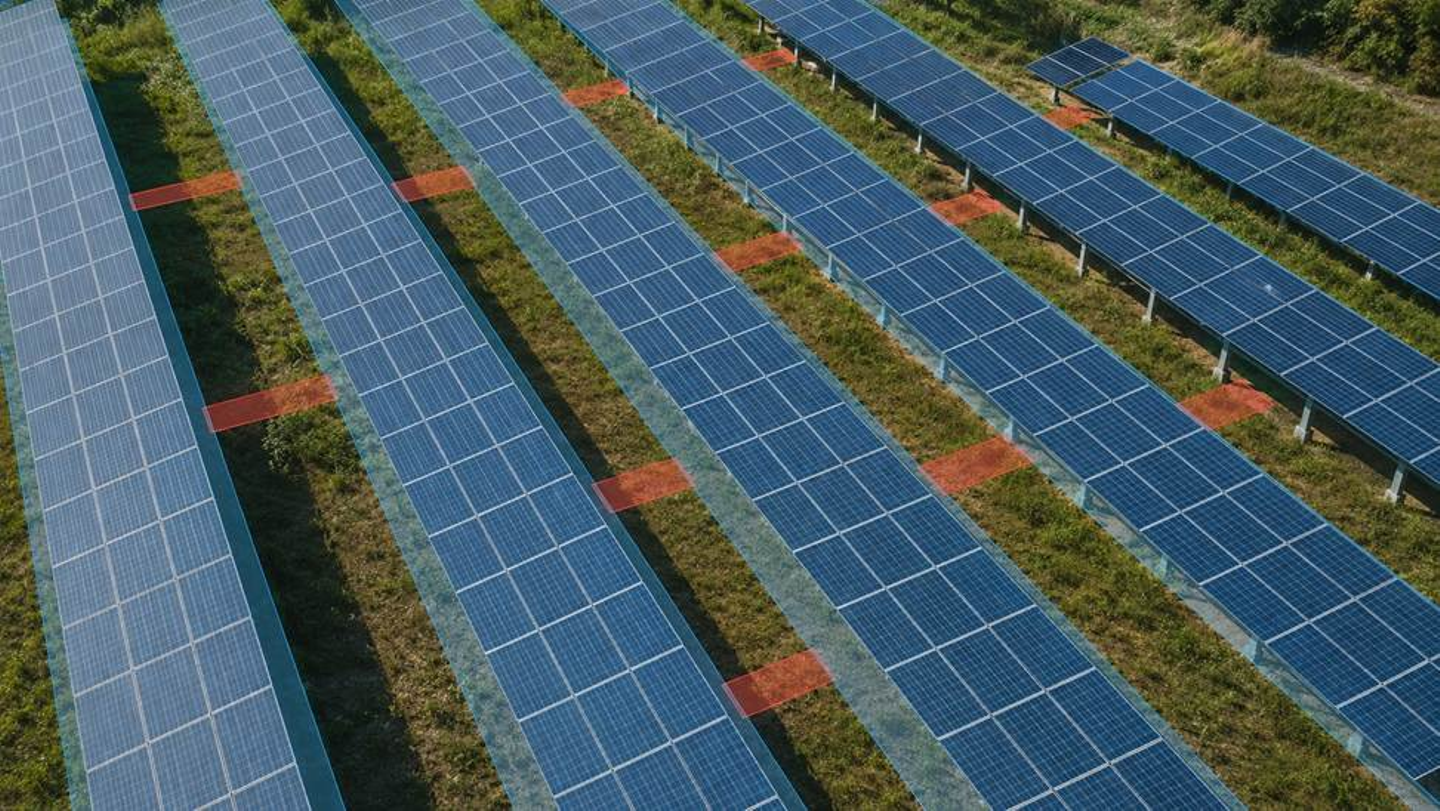
パネル間の空間をレーン単位で見ながら、保守的に作業候補を整理する
cut-now と monitor を分ける
もう一つ重要だったのは、すべてを「作業する / しない」の二択にしないことです。
実際の現場では、すぐに対応すべき場所もあれば、次回の巡回で確認すればよい場所もあります。
また、画像上では反応があっても、確信度や範囲が十分でない場合は、作業指示にするよりも監視候補として扱う方が自然です。
そのため、レーンごとの雑草候補を、単純な yes / no ではなく、段階的な候補として整理しました。
例えば、明らかに広がりがあり、作業対象として見やすい場所は cut-now に近い候補として扱います。
一方で、局所的な反応や、全体としては雑草量が少ない画像では、monitor として扱います。
この設計にすると、AI の出力をそのまま強い指示にせず、現場の判断に渡すための余白を残すことができます。
開発していて、この余白はとても大事だと感じました。
AI が強く言い切りすぎると、現場では使いにくくなります。
逆に、何も判断しないと、システムとして価値が出ません。
その中間として、作業候補・監視候補・対象外を分けることが、実運用に近づく一歩だと感じました。
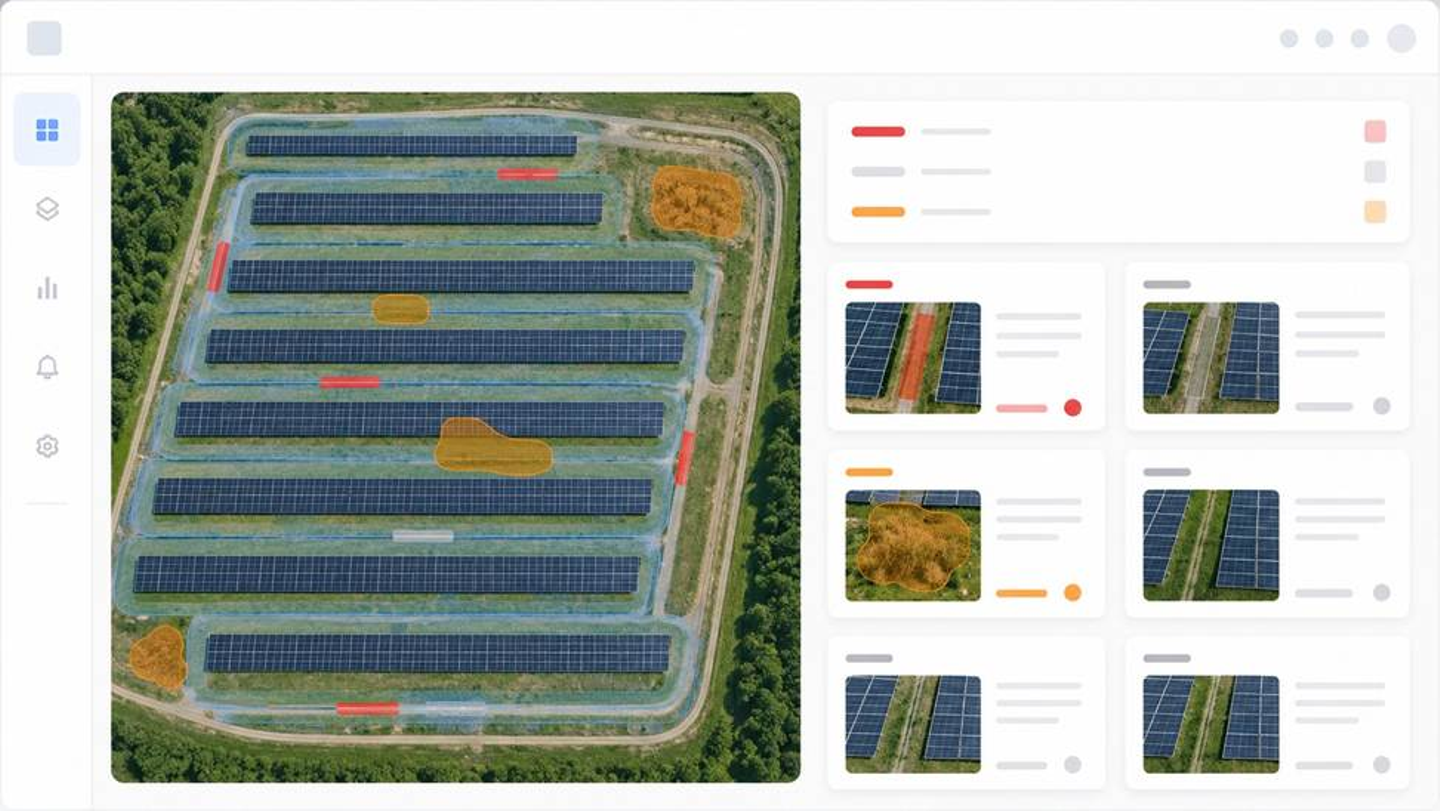
作業候補と監視候補を分けることで、AI の結果を現場判断へ渡しやすくする
最終走行経路ではなく、作業候補リストとして扱う
今回の開発で特に大切だと思ったのは、出力の位置づけを間違えないことです。
パネル no-go 領域を避け、雑草候補をレーン単位で整理すると、一見するとロボットの走行経路のように見える可視化を作ることができます。
しかし、現段階でそれを「最終的な自律走行ルート」として見せるのは危険です。
実際にロボットが動くためには、現地の座標変換、進入・退出位置、旋回半径、安全バッファ、障害物、ロボット側の自己位置推定など、別の重要な条件があります。
そのため、今回の出力は最終経路ではなく、
「ロボット側や現場側に渡す作業候補リスト」
として考える方が正しいと整理しました。
これは少し地味な判断に見えるかもしれません。
しかし、開発としてはかなり重要な判断でした。
どこまでを画像解析側で決め、どこからをロボット側・現場側の判断に渡すのか。
この境界をきちんと引かないと、デモは見栄えがよくても、実際の運用に近づきません。
検出結果を最終経路として見せるのではなく、後段へ渡せる作業候補として整理する
まとめ
今回の開発では、前回抽出した雑草候補を、太陽光パネルの no-go 領域やパネル間のレーンと組み合わせ、作業候補として扱える形へ近づけました。
この中で感じたのは、草刈り自動化では「検出精度」だけではなく、「どの粒度で現場に渡すか」がとても重要だということです。
画像上の雑草候補をそのまま使うのではなく、
· パネルに近すぎないか。
· 本当に通れる空間なのか。
· 今すぐ作業すべきか。
· 監視に留めるべきか。
· 最終経路ではなく、作業候補として渡すべきではないか。
こうした判断を入れることで、画像解析の結果が少しずつ現場で使える情報に近づいていきます。
今回のテーマは、派手なモデルやアルゴリズムの話ではありません。
むしろ、AI の出力と現場作業の間にあるギャップを、どのように埋めるかという話でした。
そこに、この開発の難しさと面白さがあると感じています。
次回は、パネル間のレーンとして表しにくいケースに対して、面状の作業候補エリアとしてどのように整理していったのかについて書きたいと思います。
なお、読みやすさと内容の連続性を重視するため、本記事では一部の技術内容を簡略化・抽象化して記載しており、実際の実装詳細とは異なる表現を含む場合があります。